Innovations · LEM-019
Article du 09.11.2026
Un robot assemble une section d'antenne en orbite : ce que montre vraiment la démonstration
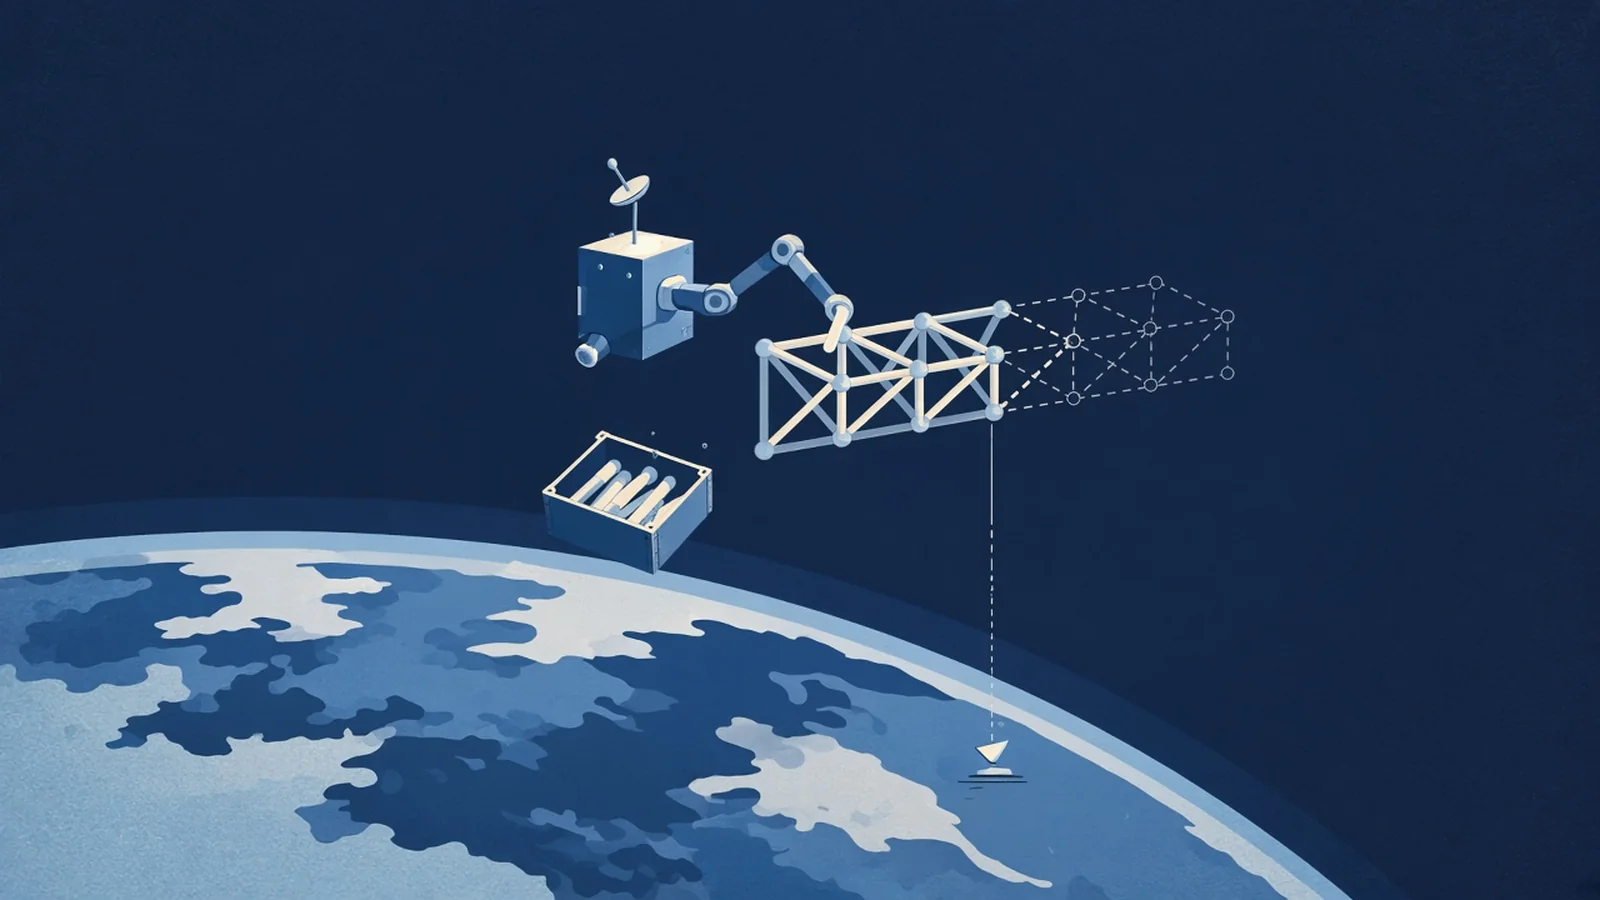
Un petit robot a assemblé, en orbite terrestre, une section de charpente à partir de tubes et de raccords transportés séparément. Selon l'université Caltech et l'agence américaine DARPA, qui finance le programme, c'est la première démonstration d'assemblage automatisé d'une structure dans l'espace. Le résultat est réel, mais partiel : une seule section a été construite en orbite, alors que la charpente complète en compte onze, dont deux préassemblées au sol, et l'équipe au sol a dû intervenir à plusieurs reprises.
L'idée n'est pas de remplacer les satellites actuels. Elle vise à construire un jour, directement dans l'espace, des structures trop grandes pour tenir pliées sous la coiffe d'une fusée, comme de très grandes antennes ou de grands panneaux solaires. Cet article s'appuie sur les communiqués de Caltech et de la DARPA du 5 novembre 2026 et sur un article du magazine allemand ingenieur.de.
Un jeu de construction dans une boîte
Le démonstrateur s'appelle ASTRA. Selon le communiqué de Caltech, il a été lancé le 30 mars 2026 depuis la base de Vandenberg, en Californie, à bord du véhicule orbital Vigoride 7 de la société Momentus, lui-même emporté par la mission Transporter-16 de SpaceX. La charge utile occupait environ un mètre cube.
Elle contenait un bras de manipulation, des distributeurs motorisés remplis de pièces et deux sections de charpente déjà assemblées au sol. Le robot devait prendre des tubes en matériau composite et des raccords en aluminium, les assembler en une nouvelle section, y fixer un film réfléchissant perforé, puis pousser l'ensemble hors de la boîte avant de recommencer.
Dans son communiqué, la DARPA décrit un robot « relativement simple », qui se déplace selon trois axes en ligne droite, et compare le principe aux jeux de construction de type Tinkertoy ou K'Nex. Son responsable de programme, Andrew Detor, insiste sur l'absence de robotique complexe ou d'algorithmes avancés : selon lui, l'intérêt tient à une ingénierie solide qui combine les opérations de façon à pouvoir passer à l'échelle.
Une section construite en orbite, onze au total
L'objectif complet était une antenne réflectrice de 1,4 mètre de diamètre, formée de onze sections. Caltech reconnaît que l'équipe s'est heurtée à des limites de temps et n'a pu construire que la section initiale de l'antenne. Concrètement, les deux sections préassemblées ont été déployées, puis une troisième a été construite en orbite.
La mission doit se terminer en décembre 2026. Caltech juge peu probable que la charpente complète soit achevée d'ici là. Comme le relève ingenieur.de, aucune antenne fonctionnelle, avec des propriétés électromagnétiques vérifiées, n'a donc été démontrée. Ce qui est démontré, c'est le procédé d'assemblage.
Automatique, mais pas sans le sol
Les deux communiqués parlent d'assemblage autonome ou automatisé. Le récit de Caltech montre une réalité plus nuancée. Les commandes de construction étaient envoyées depuis le sol par trois membres de l'équipe, et les résultats vérifiés sur des photos transmises depuis l'espace. Les opérations ont été répétées pour surmonter des problèmes imprévus, « nombreux » selon Caltech.
Pour les résoudre, l'équipe disposait d'un double du démonstrateur dans son laboratoire. Chaque problème confirmé en orbite était reproduit au sol, une solution y était testée, puis transmise au robot dans l'espace. Les échanges se limitaient à sept ou huit fenêtres d'environ quinze minutes par jour. La manipulation des pièces était automatisée ; la conduite de la mission ne l'était pas entièrement.
Une « première » revendiquée par les acteurs du projet
La qualification de « première » vient de Caltech et de la DARPA, c'est-à-dire de l'équipe et de son financeur. LEMOVIA n'a pas trouvé d'arbitrage indépendant de cette priorité. L'article d'ingenieur.de, qui s'appuie sur les communiqués, reprend l'idée d'une première tout en soulignant les limites de l'essai. Il mentionne aussi que la NASA étudie l'assemblage robotisé de grandes structures, jusqu'ici testé en laboratoire.
Le contexte de financement compte également. NOM4D est un programme de la DARPA, l'agence de recherche du ministère américain de la Défense. Momentus, qui hébergeait la charge utile, est un prestataire impliqué dans la démonstration.
Ce qu'il faut retenir
La démonstration prouve qu'un mécanisme simple peut assembler des pièces en orbite, sur une petite échelle et avec un suivi étroit depuis le sol. Elle ne prouve ni qu'une grande antenne peut être construite ainsi, ni que le procédé fonctionnera sans intervention humaine, ni à quel coût.
Les objectifs évoqués par la DARPA, des structures de plusieurs centaines de mètres voire de kilomètres, restent des perspectives. Caltech indique d'ailleurs que l'équipe doit encore simplifier et affiner sa conception. Pour les entreprises de mécanique de précision ou de matériaux composites, le sujet relève de la veille technologique, pas d'un marché déjà ouvert.
Sources principales
- Caltech, Caltech Robotic Space Demo Successfully Builds in Space, 5 novembre 2026 ; source de l'équipe du projet.
- DARPA, NOM4D program demonstrates automated in-space assembly, 5 novembre 2026 ; source du financeur.
- ingenieur.de, Der erste Schritt zu gigantischen Bauwerken im All ist gelungen, 8 novembre 2026 ; presse spécialisée s'appuyant sur les communiqués.
Analyse documentaire. LEMOVIA n'a pas eu accès aux données de la mission et n'a pas contacté l'équipe.