Innovations · LEM-017
Article du 09.11.2026
Des doigts robotiques ajustent leur prise pour déplacer un œuf
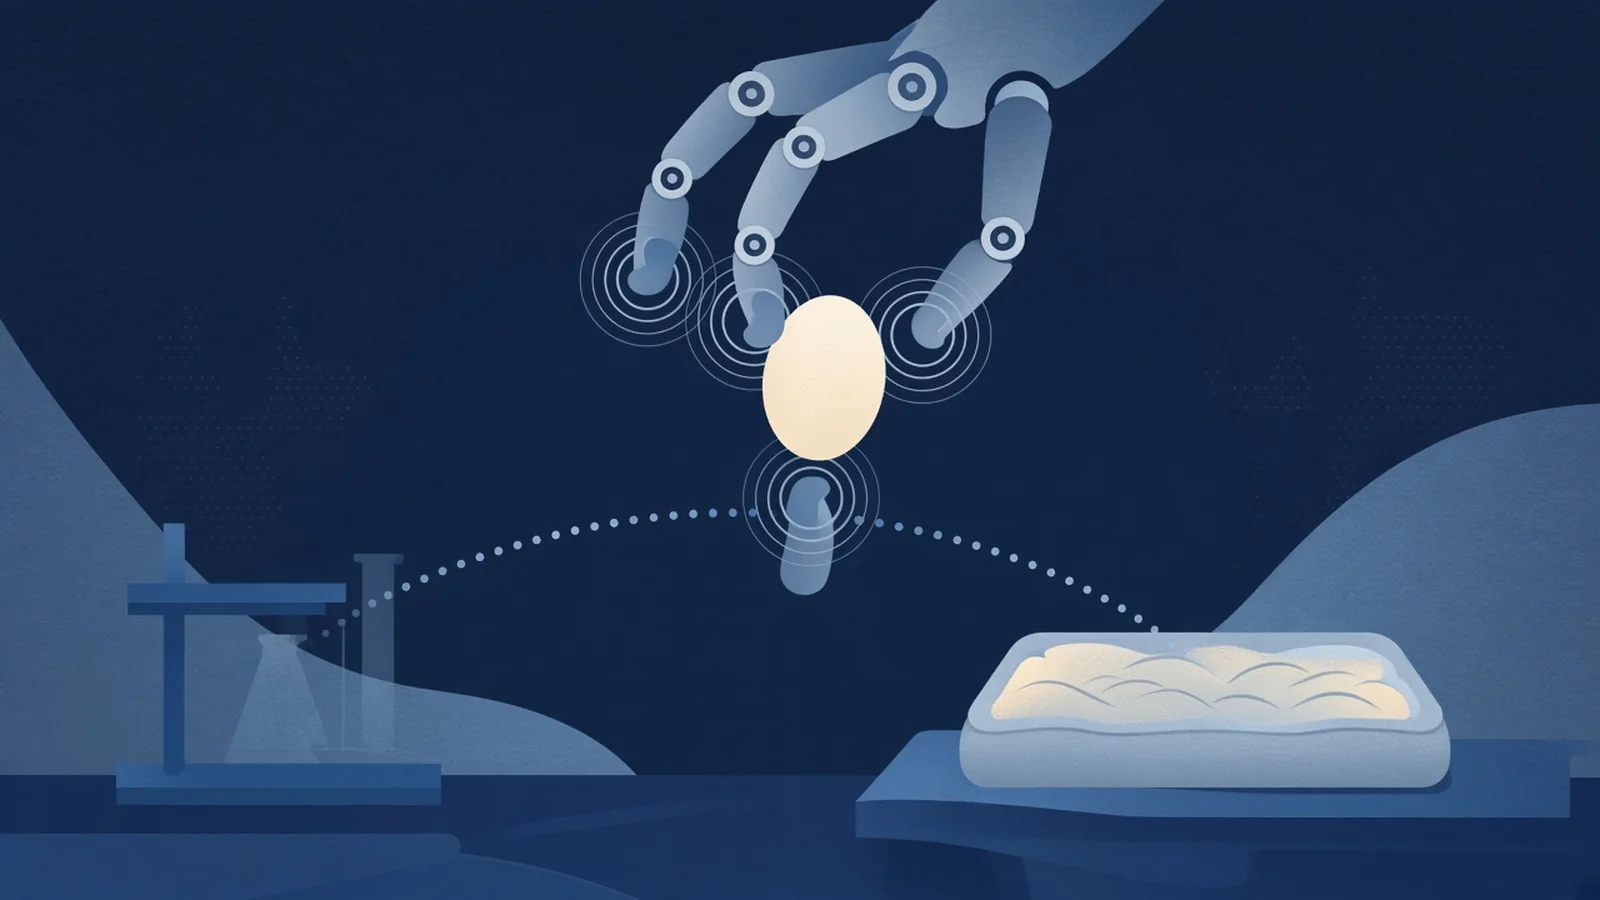
Saisir un œuf, le soulever, le transporter puis le déposer intact : c’est l’une des tâches présentées par les chercheurs à l’origine de T-Rex, un système de commande pour des mains robotiques. Dans cette démonstration de laboratoire, atteindre l’objet ne suffit pas. Il faut aussi ajuster la prise pendant le mouvement, sans le fissurer ni le laisser tomber.
Pour cela, le système associe les images à des informations de contact recueillies par les doigts. Un module propose un mouvement ; un autre le corrige en fonction de ce contact. Le principe n’est pas de donner au robot un toucher humain, mais d’utiliser une information supplémentaire pour guider son geste. Les résultats décrivent une expérience de recherche, pas une solution industrielle dont la fiabilité aurait été établie.
Une image pour préparer, le contact pour ajuster
Selon la prépublication scientifique, dans sa version du 18 juin 2026, T-Rex relie des images, des instructions et un retour tactile. Ce dernier désigne les informations obtenues lorsque les doigts rencontrent l’objet. La plateforme expérimentale comporte deux mains et dix doigts instrumentés. Dans le protocole décrit, la tête, le torse et les roues du robot restent fixes : les résultats ne portent pas sur un robot se déplaçant librement dans un atelier.
Les deux parties de la commande ne travaillent pas au même rythme. Dans son communiqué du 5 novembre 2026, Panasonic, partenaire de la recherche, décrit une génération de mouvements fondée sur la vision et le langage environ cinq fois par seconde, et des corrections tactiles environ vingt fois par seconde.
Ces fréquences concernent deux modules différents. Elles ne signifient ni que toutes les commandes arrivent vingt fois par seconde, ni que le transfert complet d’un œuf s’effectue en une fraction de seconde. Elles expliquent comment les chercheurs articulent la proposition d’un geste et ses ajustements, pas une cadence de production.
Soulever n’est pas déposer
Les auteurs évaluent douze tâches, avec seize essais par tâche et des positions ou orientations d’objets variables. Leur tableau de comparaison donne un score moyen de 65 pour T-Rex, contre 35 pour EgoScale, le meilleur comparateur de ce tableau. L’écart est donc de trente points de score, et non une amélioration relative de 30 %.
Mais ce résultat n’autorise pas à écrire que 65 % des essais ont été entièrement réussis. La notation accorde des points à des étapes intermédiaires, même lorsque la tâche complète n’aboutit pas.
Pour l’œuf, l’annexe du papier répartit ainsi les points entre quatre étapes :
- 20 points pour le contact sans chute hors de la table ;
- 30 points pour le soulèvement sans fissure ;
- 20 points pour le transport au-dessus du réceptacle ;
- 30 points pour le dépôt intact.
Un essai peut donc contribuer au score sans avoir livré un œuf intact à destination. Cette différence entre progression et réussite complète est indispensable pour comprendre la performance annoncée. Le score moyen porte en outre sur les douze tâches : ce n’est pas un taux propre au seul transfert d’œufs.
Le toucher dépend aussi du matériel
Les limites ne se réduisent pas à la notation. Dans leur papier, les auteurs rapportent notamment des glissements, des collisions et des œufs mal placés parmi les échecs. Ils évoquent aussi la distorsion des capteurs et la dérive de leur calibration d’un appareil à l’autre. Ces observations sont les leurs ; LEMOVIA n’a pas reproduit les manipulations.
Un reportage d’Edd Gent pour IEEE Spectrum, publié le 10 septembre 2026, replace ces travaux dans la recherche sur les données tactiles. Il décrit notamment leur hétérogénéité et la difficulté de transférer un apprentissage entre matériels. Ce regard extérieur apporte du contexte, mais ne constitue pas une répétition indépendante de l’expérience T-Rex ni un audit de son système de points.
La question du matériel compte donc autant que celle du logiciel : un résultat obtenu sur cette plateforme ne suffit pas à établir la même performance avec d’autres mains, d’autres capteurs ou d’autres conditions de manipulation.
Ce que pourrait en retenir une entreprise
Panasonic cite la manutention d’objets fragiles et l’assemblage parmi les domaines visés. Il s’agit de perspectives d’application. Le dossier documentaire ne fournit pas de preuve d’un déploiement industriel, d’un coût complet ou d’une cadence d’usine pour ce système.
Avant d’envisager un usage, une entreprise aurait d’autres questions à poser : combien de gestes sont terminés sans casse, combien de temps dure une séquence entière, comment le robot reprend après un échec et dans quelles conditions il peut travailler en sécurité ? Le score de recherche ne répond pas à lui seul à ces questions d’intégration.
L’intérêt de la démonstration tient ainsi à un mécanisme précis : utiliser le contact pour ajuster une manipulation fragile. Déposer l’œuf intact reste l’objectif complet. Accumuler des points en chemin montre une progression, sans prouver que cet objectif est atteint à chaque essai.
Sources principales
- Auteurs du projet T-Rex, page de projet T-Rex, page sans date indiquée.
- Niu, Liu et coauteurs, prépublication arXiv 2606.17055, version 2 du 18 juin 2026.
- Panasonic, communiqué du 5 novembre 2026.
- Edd Gent, IEEE Spectrum, « Robots Are Learning to Feel », 10 septembre 2026.