Actualités · LEM-001
Article du 07.11.2026
Un drone qui encaisse les chocs : l'EPF Zurich explore une nouvelle façon de voler
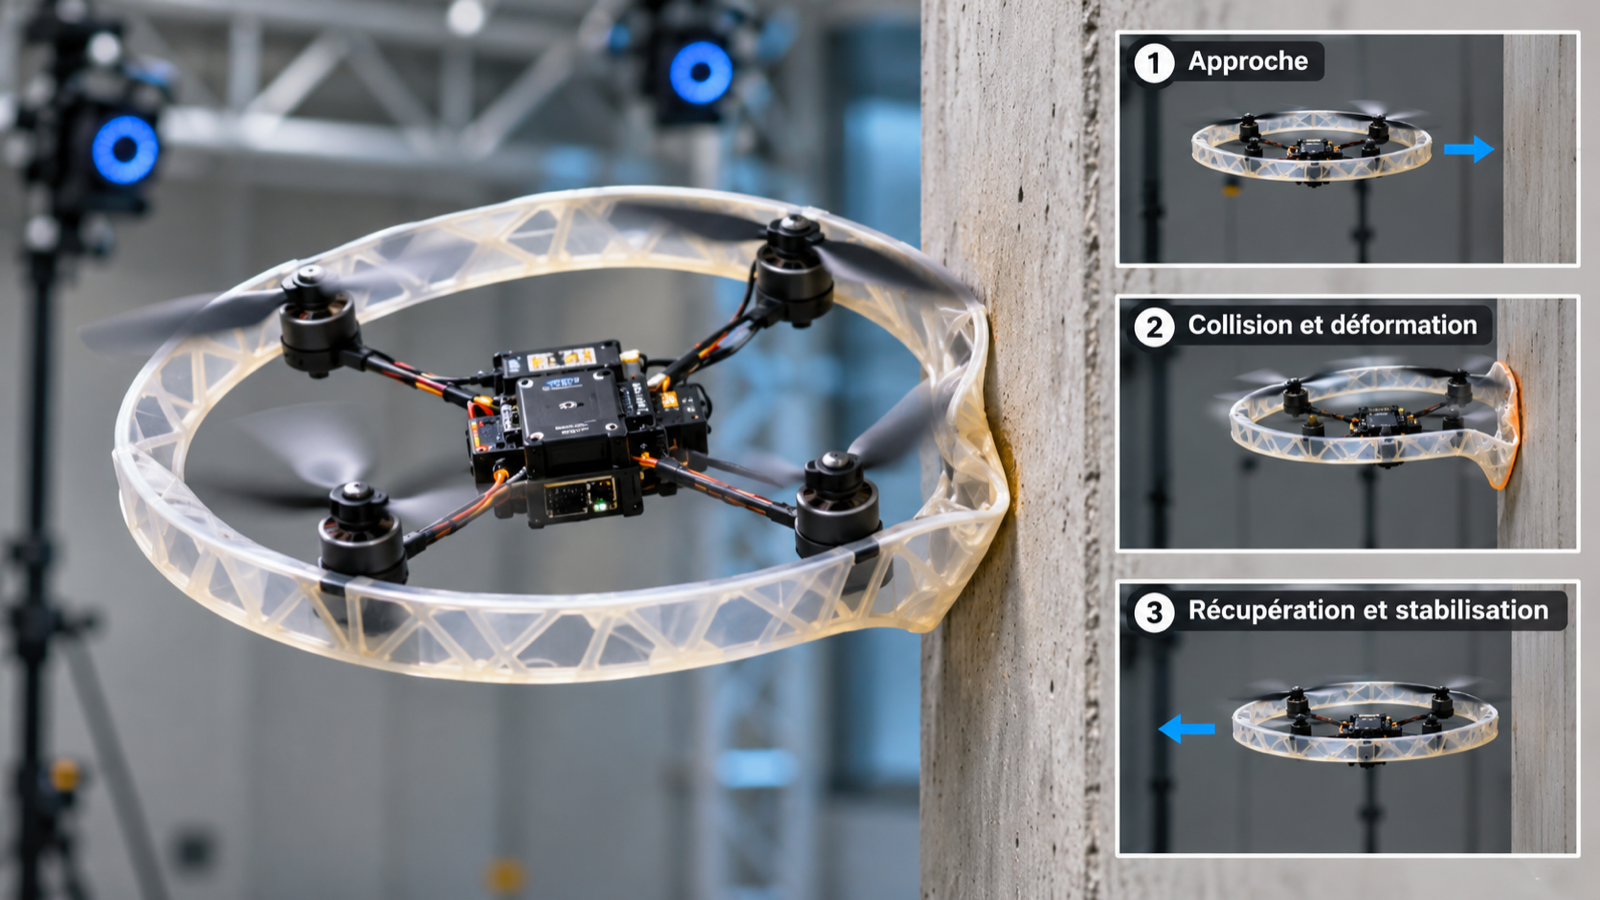
Développé à l'EPF Zurich, FlexiQuad est un prototype de drone capable de se déformer lors d'une collision. Des chercheurs de Zurich et de l'Université de Bonn étudient également comment lui permettre de retrouver son équilibre après un choc. Une avancée prometteuse, mais encore expérimentale.
Imaginez un drone chargé d'inspecter l'intérieur d'un bâtiment endommagé. Dans un passage étroit, son châssis heurte un obstacle. Avec un appareil classique, la collision pourrait provoquer une chute. Et si le drone pouvait absorber le choc et poursuivre son vol ?
Cette idée est au cœur de travaux menés à l'École polytechnique fédérale de Zurich (EPFZ). L'établissement leur a consacré une communication le 3 novembre 2026. Les recherches scientifiques correspondantes avaient été rendues publiques auparavant : en novembre 2025 pour FlexiQuad et en octobre 2026 pour la méthode REFLEX.
Un drone conçu pour se déformer
Les drones classiques reposent généralement sur une structure rigide. FlexiQuad adopte une conception différente : son châssis forme un anneau capable de se déformer lorsqu'il rencontre un obstacle.
Sa particularité réside dans la manière dont cette structure réagit aux efforts. L'anneau est suffisamment souple horizontalement pour amortir certains chocs, mais reste plus rigide dans la direction des forces produites par ses quatre hélices.
Cette combinaison permet de réduire les contraintes transmises aux composants, tout en conservant les caractéristiques nécessaires au vol dans les essais rapportés.
À terme, une telle approche pourrait intéresser les secteurs où les drones doivent évoluer dans des espaces étroits ou encombrés : installations industrielles, galeries techniques ou bâtiments difficiles d'accès.
Mais résister physiquement à une collision ne garantit pas que l'appareil puisse continuer à voler.
Résister au choc ne suffit pas
Lorsqu'un drone heurte un obstacle, son système de pilotage peut perdre momentanément ses repères. Les capteurs enregistrent des mouvements brusques et les calculs utilisés pour déterminer sa position ou sa vitesse peuvent devenir incorrects.
Une seconde étude, menée par des chercheurs de l'EPF Zurich et de l'Université de Bonn, s'intéresse précisément à ce problème.
Les scientifiques ont développé REFLEX, une méthode destinée à stabiliser le drone après un choc, puis à rétablir les informations nécessaires à son pilotage.
Cette recherche utilise une adaptation de FlexiQuad. La configuration matérielle diffère de celle de la première étude : il ne faut donc pas considérer les deux séries d'expériences comme des essais réalisés sur un exemplaire strictement identique.
Dix-neuf récupérations réussies sur vingt-deux impacts
Lors d'essais en laboratoire, les chercheurs ont dirigé le drone contre un panneau rigide à une vitesse d'impact d'environ 5 mètres par seconde, soit approximativement 18 km/h.
Avec REFLEX, ils rapportent 19 récupérations réussies sur 22 collisions.
Une réussite ne signifiait pas simplement que l'appareil restait en l'air. Le drone devait revenir sous le contrôle du pilote automatique recevant des consignes de déplacement d'un ordinateur externe, rejoindre le point de retrait commandé dans les dix secondes suivant l'impact, puis s'y maintenir pendant une seconde. Ce mode de pilotage devait encore contrôler l'appareil à la fin de l'essai.
Ce résultat est encourageant, mais il reste lié à un protocole précis.
Les vingt-deux impacts ont été réalisés avec une même configuration expérimentale. Les quinze derniers ont tous réussi, au cours d'un seul vol. Il ne s'agit donc ni de vingt-deux drones différents ni de vingt-deux missions indépendantes.
Ces chiffres ne permettent pas de calculer directement la fiabilité du système dans un environnement industriel.
Une autonomie encore limitée
Les calculs de récupération de REFLEX sont exécutés à bord du drone. Cela ne rend toutefois pas l'expérience indépendante des données et des consignes externes.
Les essais reposent sur un dispositif externe qui suit précisément la position de l'appareil dans la salle. Ce système intervient notamment pour déclencher la récupération, rétablir certaines estimations du déplacement et vérifier leur cohérence.
L'approche vers le panneau est lancée sur commande d'un opérateur. L'entrée en mode REFLEX est ensuite déclenchée à partir de la position mesurée par le dispositif externe.
Autrement dit, les chercheurs ont démontré une capacité de récupération dans des conditions contrôlées, pas une navigation autonome dans un bâtiment inconnu.
Des vols extérieurs télécommandés ont déjà été rapportés pour FlexiQuad. La récupération après collision dans des environnements plus variés reste cependant à démontrer.
Quelles applications pour les entreprises ?
Les drones sont déjà utilisés pour examiner certains endroits difficiles ou dangereux d'accès.
Un appareil plus résistant aux collisions pourrait, à terme, faciliter l'inspection d'installations industrielles ou d'équipements situés dans des passages étroits.
Pour une entreprise de maintenance, l'intérêt potentiel serait de limiter les conséquences d'un contact imprévu et de faciliter certaines opérations.
Mais ces bénéfices restent hypothétiques. Les recherches examinées ne présentent ni retour d'exploitation chez une PME, ni économies mesurées, ni offre commerciale disponible.
Il reste notamment à établir la fiabilité de la navigation, le comportement dans différents environnements, l'endurance et les coûts d'utilisation.
Une étape importante, pas encore un produit
FlexiQuad et REFLEX illustrent deux défis complémentaires de la robotique moderne : construire des machines capables d'encaisser un choc et leur permettre de reprendre le contrôle lorsqu'un incident survient.
Les résultats montrent des progrès expérimentaux réels. Ils ne signifient pas qu'un drone pourrait aujourd'hui parcourir sans assistance un bâtiment endommagé en rebondissant contre les obstacles.
Il reste à vérifier la résistance aux chocs et la récupération du contrôle dans des situations plus variées que celles évaluées en laboratoire.
Sources
- Deborah Kyburz, New flexible drone can withstand collisions, EPF Zurich, 3 novembre 2026.
- Luca Girardi, Gabriel Maquignaz et Stefano Mintchev, Bioinspired Soft Quadrotors Jointly Unlock Agility, Squeezability, and Collision Resilience, prépublication arXiv, 7 novembre 2025.
- Jakob Hermeler et collaborateurs, REFLEX: A Learned On-Board Reflex for Robust Autonomous Collision Recovery of Soft Quadrotors, prépublication arXiv, 11 octobre 2026.
Sources examinées dans le dossier documentaire du 7 novembre 2026. Les résultats sont rapportés par les équipes de recherche. Leur validation par les pairs et leur reproduction indépendante ne sont pas établies dans le corpus consulté.
Article fondé sur une analyse documentaire. Aucun essai de drone n'a été réalisé par LEMOVIA.